
Parameter Sichtweitenberechnung nach DRS
Mit Parameter Sichtweitenberechnung nach DRS berechnen Sie die mögliche Sichtweite für den ausgewählten Streckenabschnitt aufgrund der Linienführung und Randbebauung.
Die Berechnung im Lageplan (Registerkarte Straße > Prüfungen >  Sichtweite dient der Prüfung der Trassierung.
Die Berechnung auf der Registerkarte Längsschnitt > Richtlinie >  Linienführung > Sichtweite > Rechnen dient nur der schnellen Prüfung z. B . verschiedener Augpunkte (z. B. PKW ↔ LKW). Ein DGM
kann dort nicht eingestellt werden.
Die Berechnung der vorhandenen Sichtweite DRS setzt voraus, dass das verwendete DGM-Modell und die aktuelle Planung, also Gradiente und Deckenbuch der betrachteten Achse, bzgl. Stand und Inhalt zusammenpassen.
Dazu wandert der Zielpunkt vom Augpunkt (Betrachterstandpunkt) ständig auf der Fahrbahnachse nach vorn. Der Straßenquerschnitt und seitliche Begrenzungen (Sichthindernisse) definieren gemeinsam das Sichtfenster, welches die Auslenkung des Sichtstrahls begrenzt. Der Zielpunkt (Blickpunkt) bewegt sich immer weiter auf der Fahrbahn nach vorn und bestimmt somit die Lage des Sichtstrahls. Vom Betrachterstandpunkt (Fahrer) kann sich der Zielpunkt nur so weit nach vorn bewegen, bis er an eine Begrenzung des Sichtfensters stößt. Hier wird der Sichtstrahl zwischen Betrachterstandpunkt (Fahrer) und Zielpunkt auf der Fahrbahn durch ein Sichthindernis gestört, die vorhandene Sichtweite somit ermittelt bzw. geringfügig überschritten.
Veränderungen des Deckenbuchs bzw. veränderte Gradiente(n), die für die Deckenbuchberechnung der Achse benutzt werden, bewirken eine Veränderung der Sichtweite, da die Berechnung der Höhe für Stand- und Zielpunkte auf dem Deckenbuch basiert.
Daher muss nach solchen Änderungen die Sichtweitenberechnung neu durchgeführt werden.
Der Algorithmus berechnet schrittweise vorwärtsgehend (profilweise) die Stelle, an der unter Beachtung aller Sichthindernisse der Sichtstrahl zwischen Stand- und Zielpunkt durch die Begrenzung des Sichtfensters unterbrochen wird. Die Distanz zwischen beiden Punkten stellt die vorhandene Sichtweite dar. Diese wird für alle Stationen berechnet.
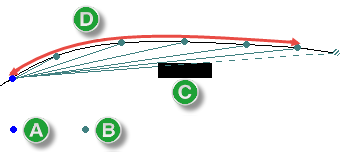
- Augpunkt
- Iterative Sichtweitenberechnung
- Sichthindernis
- Berechnete Sichtweite
Die Zielpunktabstände (Blickpunkt) werden gestaffelt von 2 im Nahbereich bis auf maximal 12 m erhöht (siehe Tabelle Sichtweite Berechnungsgrundlage).
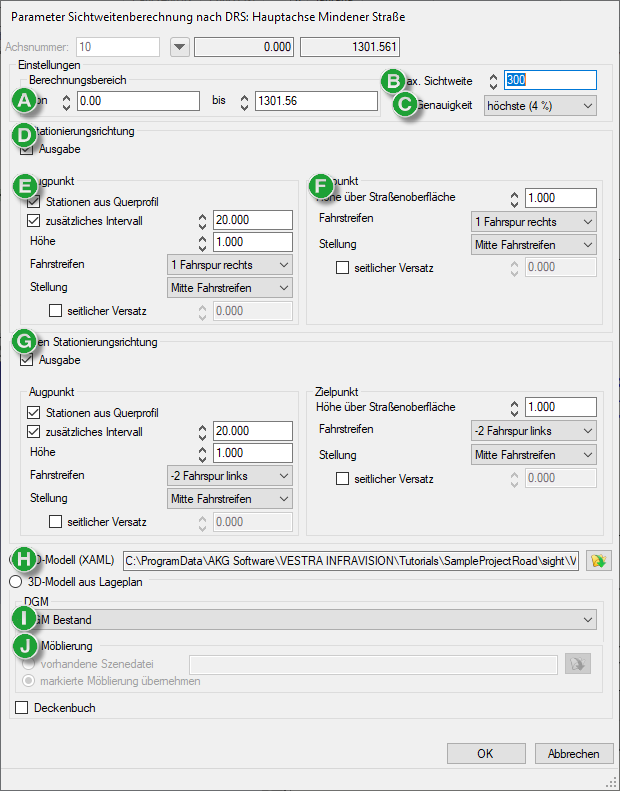
- Achsenabschnitt der Berechnung
- Obergrenze der Iteration
- Legt die Genauigkeit der Berechnung fest.
- Orientierung der Berechnung mit Abstand der berücksichtigten Hindernisse von der Achse
- Legt die Ausgangspunkte der Berechnungen fest (Betrachterstandpunkte)
- Legt die Zielpunkte der Berechnungen fest
- Orientierung der Berechnung (Gegenfahrbahn) mit Abstand der berücksichtigten Hindernisse von der Achse
- Zugrunde gelegtes 3D-Modell
- Zugrunde gelegtes DGM
- Berücksichtigt bereits gespeicherte Möblierung (Szene-Datei *.scox)
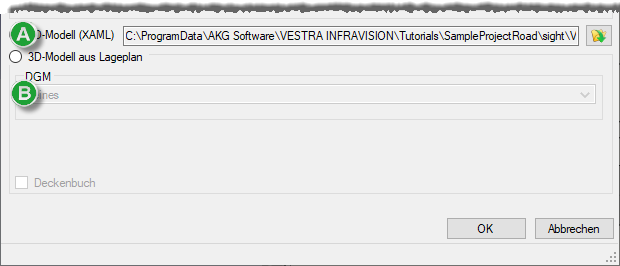
- Modell-Datei für den Viewer
- Die Auswahl eines DGM ist nicht möglich
Einstellungen
Berechnungsbereich legt den Achsabschnitt für die Prüfung in Metern fest.
Max. Sichtweite begrenzt die Entfernung für die Berechnung der Zielpunkte. Sichtweiten, die über diese Sichtweite hinausgehen, werden im Sichtweitenband nicht dargestellt.
Genauigkeit bestimmt die zulässige Abweichung der ermittelten von der vorhandenen Sichtweite und damit die Abstände zwischen den Zielpunkt-Querprofilen. Ziel ist dabei, die sich durch die Linienführung im Lage- und Höhenplan der Achse ergebenden Unterschieden zwischen den Ziel-Querprofilen weitgehend zu berücksichtigen. Daraus ergibt sich ein relativ enger Zielpunktabstand.
Je näher sich die Sichthindernisse am Betrachtungsstandpunkt befinden, desto größer wird ihr Einfluss auf die Ergebnisse. Solche Hindernisse müssen also stärker berücksichtigt werden als Hindernisse in größerer Entfernung. Daraus ergibt sich ein gestaffelter Abstand zwischen den Ziel-Querprofilen (Zielprofilabstand) in Abhängigkeit der Entfernung vom Standpunkt.
Diese Entfernungen können zusätzlich über die zulässige Abweichung gesteuert werden, die von einer unterschiedlichen Zielpunktgenauigkeit ausgeht und damit die absoluten Zielpunktabstände bestimmt:
| Eingangsdaten | Ergebnis | |
|---|---|---|
|
Zulässige Abweichung [%] |
Bereich (Sichtweite) [m] bis |
Resultierender Zielprofilabstand [m] (minimale Genauigkeit) |
| 4 |
100 150 200 250 |
2 4 6 8 |
| 5 |
80 120 160 200 |
2 4 6 8 |
| 6 |
100 150 200 Max |
3 6 9 12 |
| 7 |
86 129 172 Max |
3 6 9 12 |
| 8 |
100 150 Max Max |
4 8 12 12 |
| 9 |
88 132 Max Max |
4 8 12 12 |
In Stationierungsrichtung
Ausgabe legt fest, dass die Berechnung in Stationierungsrichtung durchgeführt wird.
Augpunkte
Legt die Ausgangspunkte für die Berechnung fest.
Die Stationierung für den Betrachterstandpunkt kann frei gewählt werden, entweder festgelegt durch ein bestimmtes Stationsintervall oder durch eine spezielle Stationsliste.
Aughöhe legt die Höhe des Fahrers (Augen) über der Fahrbahnoberfläche fest (RAS-L: 1,00 m).
Fahrstreifen, Stellung und seitlicher Versatz legen die Position des Fahrers im Straßenquerschnitt fest.
Zielpunkte
Legt die Zielpunkte der Berechnung fest.
Höhe über Straßenoberfläche legt die Höhe des Zielpunkts über der Fahrbahnoberfläche fest (RAS-L: 0 - 1,00 m).
Fahrstreifen, Stellung und seitlicher Versatz legen die Position des Fahrers im Straßenquerschnitt fest.
Gegen Stationierungsrichtung
Ausgabe legt fest, dass die Berechnung entgegen der Stationierungsrichtung durchgeführt wird.
Damit wird eine Berechnung für die Gegenrichtung (Gegenfahrstreifen) durchgeführt.
3D-Modell (XAML)
Übernimmt ein aus Gelände, Möblierung und Kunstkörper aufgebautes Modell, das im VESTRA Viewer erstellt und geprüft wurde.
3D-Modell aus Lageplan
Übernimmt als zugrunde gelegtes 3D-Modell aus Lageplankomponenten.
DGM legt das verwendete Digitale Geländemodell fest.
Möblierung übernimmt die Ausstattungsobjekte aus dem Lageplan:
- Vorhandene Szenedatei lädt die *.scox-Datei der
letzten Berechnung.
 Öffnen erlaubt die Auswahl einer beliebigen
Szenedatei.Anmerkung:Bei CityGML-Importen wird für die Gebäudeobjekte eine *.scox-Datei. Diese kann für die Sichtweitenberechnung verwendet werden.
- Markierte Möblierung übernehmen berechnet die Sichtweite mit den im Lageplan
ausgewählten Objekten.Anmerkung:Die Objekte müssen vor dem Aufruf der Funktion bereits markiert sein.
Deckenbuch berechnet aus den Daten des Deckenbuchs ein Modell der Fahrbahn.
